
Проектиране и изследване на нов тип високопрецизен шестосен сензор за сила
2025-03-01
Традиционните едноосни сензори за сила вече не могат да отговорят на нуждите на съвременното производство и технологии. Шестосните сензори за сила все повече привличат вниманието на много учени. Шестосните сензори за сила могат да измерват сили и въртящи моменти в шест посоки едновременно и се използват широко в машини, роботизирани ръце, космическа техника, биомедицина и други области. Въпреки това, изследваните понастоящем сензори за сила с шест оси обикновено имат много проблеми. Спешно са необходими сензори с висока точност и висока чувствителност за по-нататъшни изследвания. Тази статия съчетава теоретичен анализ, симулация на крайни елементи и симулационни експерименти и оптимизира структурата на сензора въз основа на съществуващи сензорни изследвания. Предлага се нов тип високопрецизен сензор за сила с шест оси. Основното съдържание на изследването включва:
1. След задълбочен анализ на различните характеристики на сензора и изследване на закона за промени в работата на сензора с геометричните параметри на сензора. Предложен е нов тип структура на сензор за сила с шест оси от композитен лъч. Сензорът има проста структура, очевидна деформация и лесна работа с позицията на пластира. Ортогоналният тест и методите за симулация с крайни елементи се използват за определяне на параметрите на размера на сензора.
2. Използвайте софтуера за анализ на abaqus, за да изградите модела на сензора и да извършите статичен и динамичен анализ на сензора. Получават се разпределението на деформацията на сензора при натоварване от външна сила и собствената честота на първите шест разряда на сензора. Резултатите показват, че сензорът има добра линейност.
3. Въз основа на основния принцип на помпата на Whits, определете разположението на шестизмерния сензор за сила. Въз основа на резултатите от анализа на метода на крайните елементи, определете зоната на деформация на еластичното тяло, комбинирайте мащаба на сензорната структура и извършете разумно оформление върху него. И увеличете изхода по подходящ начин и намалете проблема с междуизмерното свързване на шестизмерния сензор за сила върху пластира.
4. Разработете специално устройство за калибриране на сензора. Според структурата и формата на сензора, проектирайте набор от специални устройства за калибриране на сензора. Според резултатите от симулационния експеримент сензорът е отделен. Използвайте квадратния метод и метода на невронната мрежа BP, за да изчислите връзката между тях и да завършите проучването за калибриране на сензора. Проучването показва, че методът на невронната мрежа на BP има по-добър ефект на отделяне.
RELATED NEWS
-
Прецизност в малки пространства: Changzhou Right Measurement разкрива нови високопроизводителни миниатюрни динамометрични клетки за компресия и напрежение
Прецизност в малки пространства: Changzhou Right Measurement разкрива нови високопроизводителни миниатюрни динамометрични клетки за компресия и напрежение
-
Changzhou Right Measurement пуска на пазара нови динамометрични клетки: Най-доброто решение за хигиенични и тежки среди
CHANGZHOU, КИТАЙ – Changzhou Right Measurement And Control System CO., LTD., водещ иноватор в технологията за индустриално претегляне, с гордост обявява официалното пускане на най-новата си динамометрична клетка. Проектиран за прецизност и създаден да издържа на най-взискателните производствени линии в света, този нов продукт е настроен да предефинира надеждността в хранително-вкусовия, фармацевтичния и опаковъчния сектор.
-
Може ли сензор за сила на колона да се използва за структурно здравословно наблюдение
Структурният мониторинг на здравето (SHM) става все по-важен в съвременното инженерство, тъй като инфраструктурните системи стават все по-големи, по-сложни и по-взискателни по отношение на безопасност и надеждност. Мостовете, сградите, индустриалните рамки и тежките машини разчитат на точна информация за натоварването, за да открият ранни признаци на повреда или умора. В този контекст сензорите за сила на колоните привличат вниманието като практично решение за дългосрочен структурен мониторинг. Но може ли сензорът за сила на колоната наистина да се използва за структурно наблюдение на здравето? Отговорът е да - когато се прилага правилно.
-
Как да калибрирате сензор за сила на компресия на колона в полеви условия
Сензорите за сила на компресия на колони се използват широко в тежкотоварни промишлени приложения като машини за пресоване, структурни тестове, мониторинг на натоварването и системи за претегляне. Калибрирането на място е от съществено значение за осигуряване на точно измерване на силата, особено след монтаж, поддръжка или продължителна работа. За разлика от лабораторното калибриране, калибрирането на място трябва да отчита реалните работни условия, като същевременно минимизира времето за престой. Тази статия обяснява как да калибрирате сензор за сила на компресия на колона в полеви условия, като използвате практични и надеждни методи.
-
Често срещано отстраняване на неизправности при грешки в комуникацията на модула за претегляне
Модулите за претегляне са основни компоненти в съвременните промишлени системи за претегляне, позволяващи прецизно предаване на данни между динамометрични клетки, съединителни кутии и системи за управление. В приложения като силози, резервоари, конвейери и платформени везни, стабилната комуникация е критична за надеждно измерване на теглото и контрол на процеса. Въпреки това могат да възникнат грешки в комуникацията поради различни механични, електрически и фактори на околната среда. Разбирането на често срещани проблеми и как да ги отстранявате помага да се сведе до минимум времето за престой и да се поддържа точността на системата.
-

Как да калибрирате многомодулна индустриална система за претегляне
Многомодулните промишлени системи за претегляне се използват широко в силози, резервоари, бункери, конвейерни везни и тежкотоварни платформи, където множество динамометрични клетки работят заедно, за да измерват точно теглото. Правилното калибриране е от съществено значение за осигуряване на последователни показания, съответствие с нормативните изисквания и надежден контрол на процеса. Тази статия обяснява как да калибрирате многомодулна индустриална система за претегляне, очертавайки най-добрите практики, които помагат за поддържане на дългосрочна точност и производителност.
-
Какво кара сензор за сила на фланеца да дава нестабилни показания
Сензорите за сила на фланеца се използват широко в индустриални приложения за измерване на сила на затягане, компресия и предварително натоварване в болтови съединения, фланцови връзки и механични възли. Способността им да предоставят обратна връзка в реално време е критична за осигуряване на безопасност, производителност и надеждност. На практика обаче потребителите понякога срещат нестабилни или променливи показания, което може да компрометира точността и ефективността на системата. Разбирането на често срещаните причини за нестабилни показания може да помогне на инженерите и техниците да поддържат прецизно измерване на силата.
-
Как да инсталирате сензор за сила на натиск върху фланец върху болтова връзка
Сензорите за сила на компресия на фланеца се използват широко за измерване на силата на затягане и предварително натоварване в болтови съединения в индустрии като машиностроене, енергетика, автомобилостроене и индустриална автоматизация. Правилната инсталация е от съществено значение за осигуряване на точно измерване на силата, дългосрочна стабилност и надеждни данни. Това ръководство обяснява как правилно да инсталирате сензор за сила на натиск върху фланец върху болтова връзка, с практически стъпки и най-добри практики, подходящи за инженери и технически потребители.
-
Как да изберете едноточкова динамометрична клетка за настолна везна
Настолните везни, известни също като настолни или платформени везни, се използват широко в търговията на дребно, лаборатории, складове и леки индустриални среди. В сърцето на тези системи за претегляне е едноточковата динамометрична клетка, сензор, специално проектиран да доставя точни измервания дори когато товарите са поставени извън центъра. Изборът на правилната едноточкова динамометрична клетка за настолна везна е от съществено значение за постигане на дългосрочна точност, надеждност и съответствие с изискванията на приложението.
-
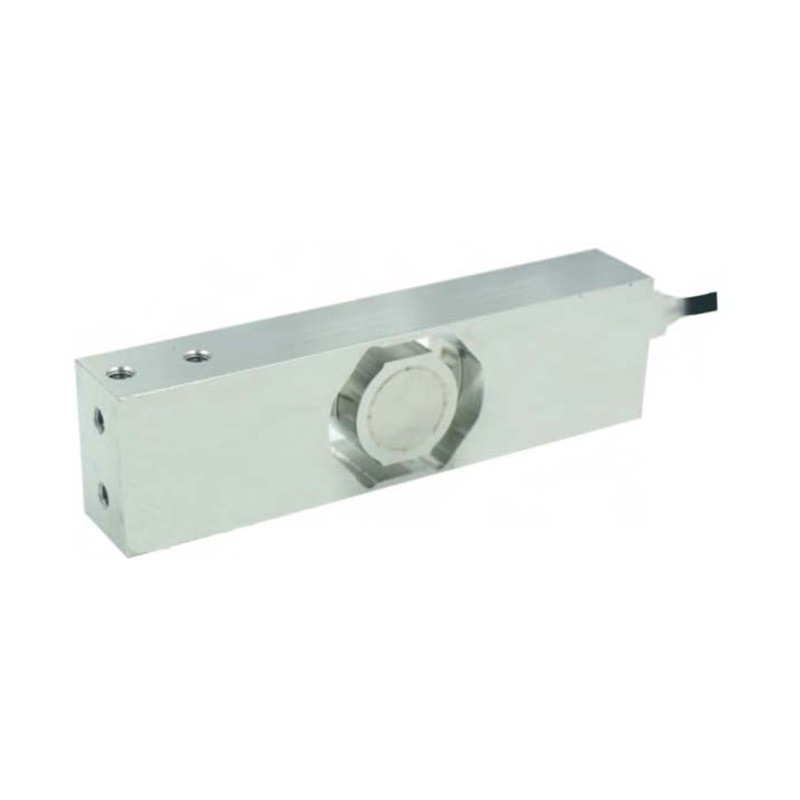
Какъв е принципът на работа на едноточкова динамометрична клетка
Едноточковите товарни клетки са сред най-често използваните сензори за тегло в съвременните системи за измерване. Те се срещат широко в електронни везни за търговия на дребно, настолни везни, медицинско оборудване и платформи за претегляне в лека промишленост. За начинаещи или потребители, които търсят ясно техническо разбиране, научаването как работи тензодатчик с една точка осигурява солидна основа за разбиране на технологията за измерване на натоварването.
-
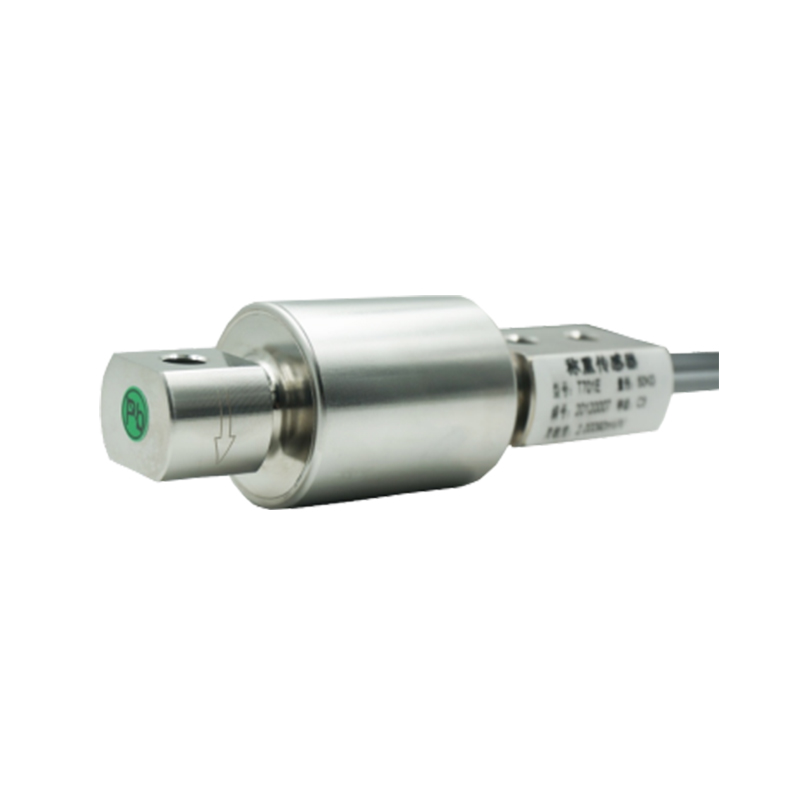
Какви фактори влияят върху точността на датчика за измерване на налягането
Датчиците за измерване на силата на маншета се използват широко в промишлени системи за претегляне, особено в приложения като резервоари, силози, бункери и процеси на дозиране. Тяхната компактна структура и способност да се справят с компресионни натоварвания ги правят популярен избор в производството, химическата преработка и хранително-вкусовата промишленост. Постигането на надеждни и точни измервания обаче зависи от множество фактори. Разбирането на това, което влияе на точността на датчика за измерване на теглото на маншета, е от съществено значение за системните дизайнери, инженерите и операторите, които искат последователни резултати от претеглянето.
-
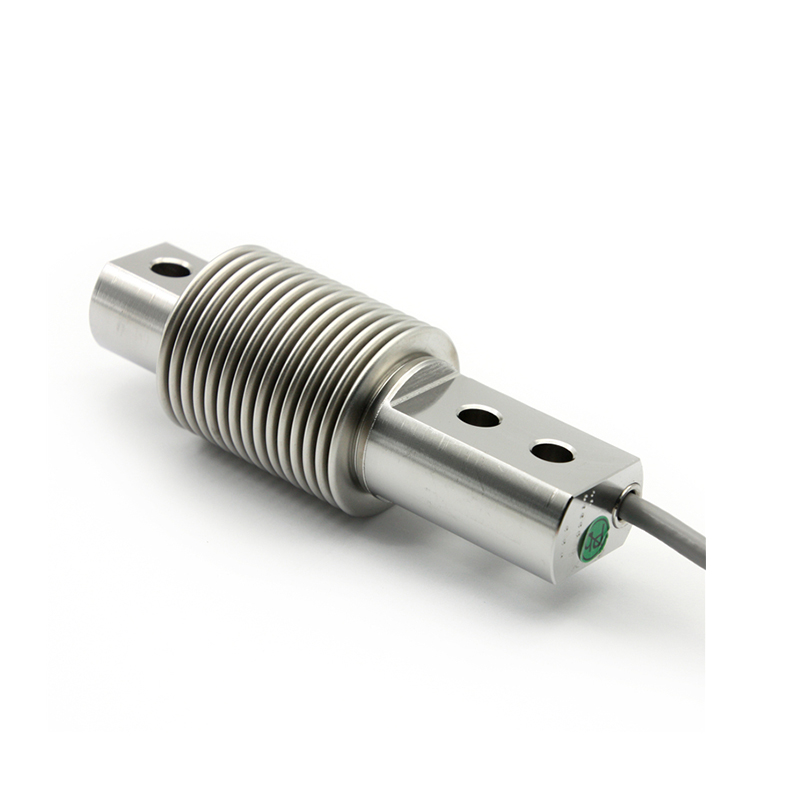
Как правилно да монтирате динамометрична клетка
Датчиците за измерване на теглото със сифонен тип се използват широко в промишлени приложения за претегляне като резервоари, бункери, силози и системи за дозиране. Известни с високата си точност и способност да компенсират несъответствието, тези динамометрични клетки все още изискват правилна инсталация, за да осигурят надеждна и дългосрочна работа. Разбирането как правилно да се монтира динамометрична клетка със сифон е от съществено значение за постигане на прецизно измерване и защита на сензора от повреда.
-

Какво представлява 6-осов сензор за сила
Тъй като автоматизацията, роботиката и интелигентното производство продължават да напредват, прецизното измерване на силата и въртящия момент става все по-важно. Сред най-напредналите сензорни технологии е 6-осният сензор за сила, устройство, предназначено да измерва сложни механични взаимодействия в множество посоки. Разбирането какво представлява 6-осният сензор за сила и как работи помага на инженерите и системните интегратори да подобрят точността, безопасността и производителността в съвременните приложения.
-
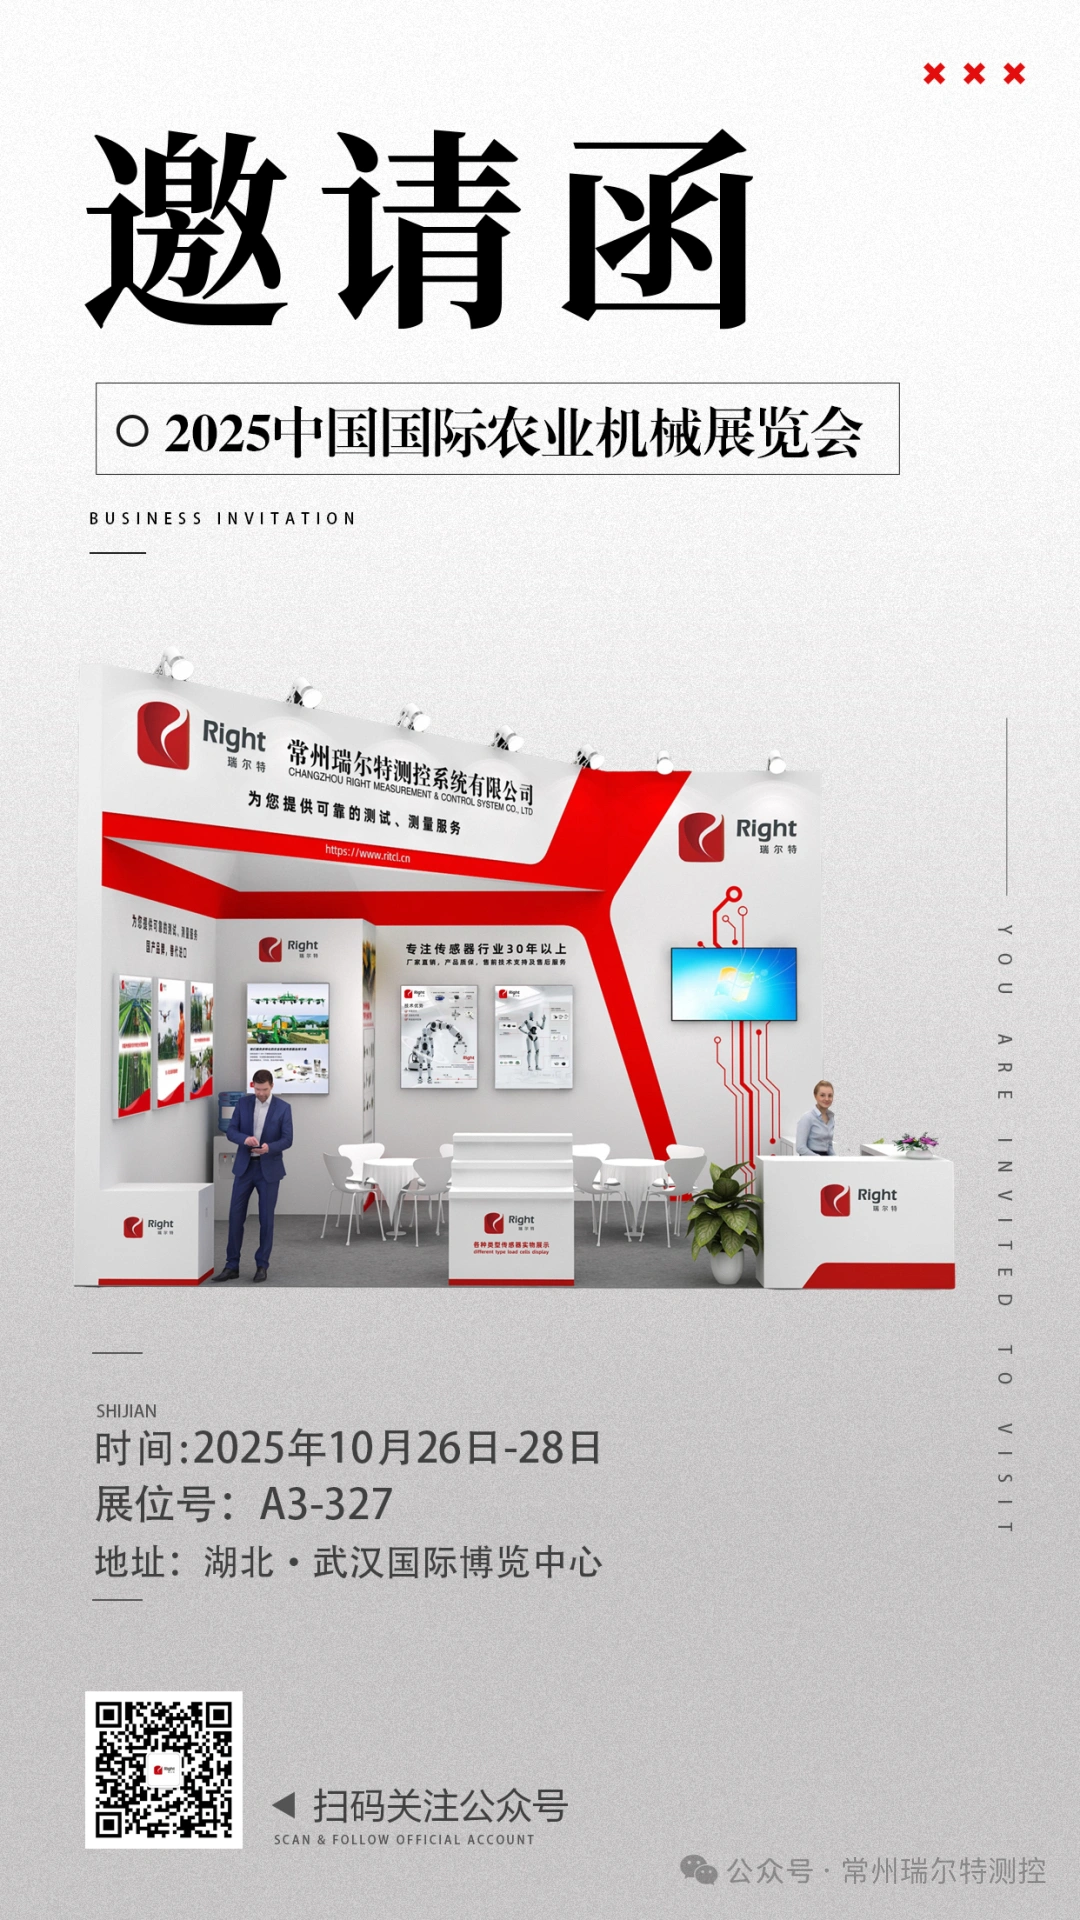
Предстои най-доброто събитие за селскостопански машини в Азия и Changzhou Right ще покаже своите основни технологии.
Златна есен в Jingchu обещава ползотворни резултати! Международното изложение за селскостопанска техника в Китай през 2025 г. (Изложба за селскостопански машини в Ухан) ще бъде тържествено открито в Международния експо център на Ухан от 26 до 28 октомври.
-
Покана | Right Technology искрено ви кани да присъствате на 2025 IEEE/RSJ Международна конференция за интелигентни роботи и системи.
От 19 до 25 октомври 2025 г. IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025), една от двете водещи световни международни конференции в областта на роботиката, ще се проведе в Hangzhou International Expo Center.
-
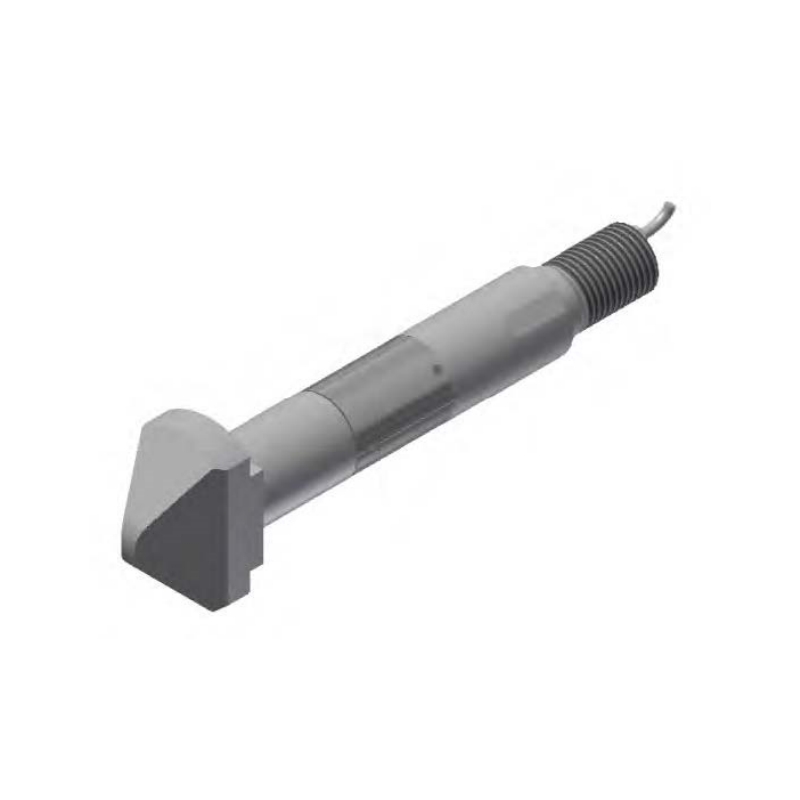
ПРАВИЛНА СИСТЕМА ЗА ИЗМЕРВАНЕ И КОНТРОЛ пуска усъвършенствана персонализирана клетка за натоварване на щифта за прецизни приложения
В днешния бързо напредващ индустриален свят необходимостта от точни и надеждни решения за измерване на сила е по-голяма от всякога. Признавайки това търсене, RIGHT MEASUREMENT AND CONTROL SYSTEM представи най-новата си иновация: Custom Pin Load Cell, проектирана да осигури изключителна прецизност, издръжливост и адаптивност в множество индустрии.
-
Дали усилвател увеличава звука
В света на аудиотехнологиите няколко въпроса са толкова често срещани като: Усилвателят усилва ли звука? Простият отговор е да, но не по начина, по който много хора си мислят. Усилвателят не създава директно звук. Вместо това той усилва слабите електрически сигнали, така че високоговорителите да могат да ги преобразуват в по-силен и по-чист звук. Без усилвател много звукови системи не биха могли да произведат мощния, висококачествен звук, който изпитваме в музиката, филмите и комуникационните устройства.
-
Какви са трите вида усилватели?
В областта на електрониката и аудиотехниката усилвателите играят централна роля в подобряването на слабите сигнали и правенето им достатъчно силни за практическа употреба. От музикални системи до комуникационни устройства, усилвателите са навсякъде. Не всички усилватели обаче са еднакви. Всъщност те обикновено се категоризират в три основни типа, всеки от които служи за специфична цел: усилватели на напрежение, усилватели на ток и усилватели на мощност.
-
Дали усилвателят е само високоговорител?
В света на аудиотехнологиите често възниква едно често срещано погрешно схващане: много хора вярват, че усилвателят е същото като високоговорител. Въпреки че и двете са основни части на всяка звукова система, те изпълняват много различни функции. Разбирането на разграничението е от ключово значение за оценяването на това как музиката, гласът и сигналите се трансформират в мощните звуци, които чуваме всеки ден.
-
Разнообразните приложения на усилвателите в съвременните индустрии
В ерата на бързото технологично развитие усилвателите се превърнаха в незаменими компоненти в безброй приложения. От потребителска електроника до напреднали индустриални системи, усилвателите служат като критични устройства, които усилват слабите сигнали в по-силни, използваеми изходи. Способността им да подобряват производителността, да подобряват качеството на звука и да поддържат целостта на сигнала ги прави едни от най-широко прилаганите електронни компоненти както в ежедневието, така и в специализираните индустрии.
-
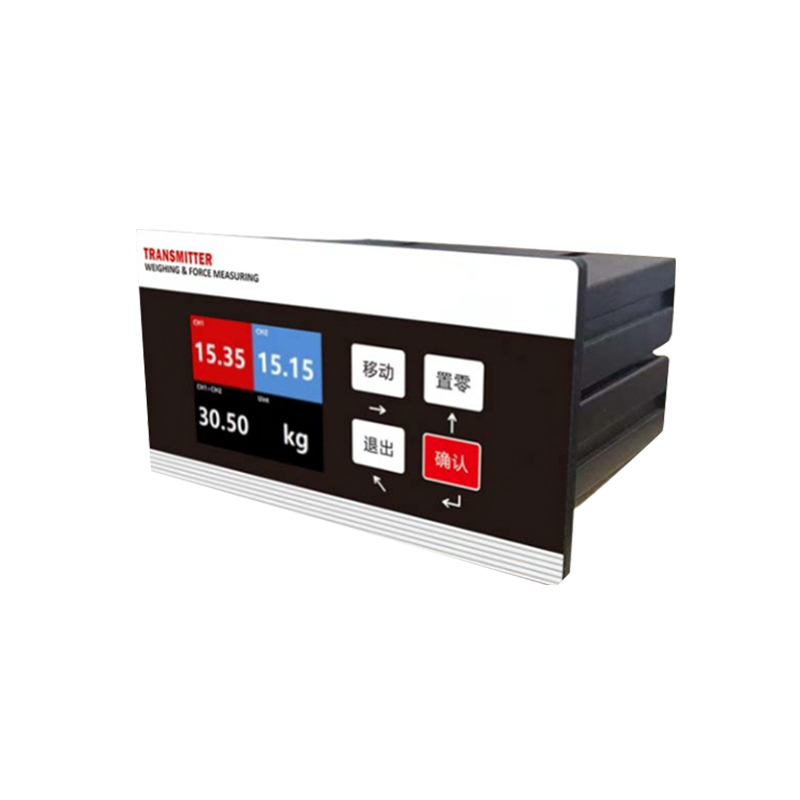
Разширяващите се приложения на цифровите индикатори в съвременните индустрии
В днешния бързо развиващ се индустриален пейзаж прецизността и точността са станали по-важни от всякога. Един инструмент, който играе жизненоважна роля за осигуряване на надеждност на измерването, е цифровият индикатор. Този усъвършенстван измервателен уред, известен още като цифров циферблат, намери широко приложение в производството, машиностроенето, контрола на качеството и изследователските области, което го прави незаменимо устройство за съвременните индустрии.
-
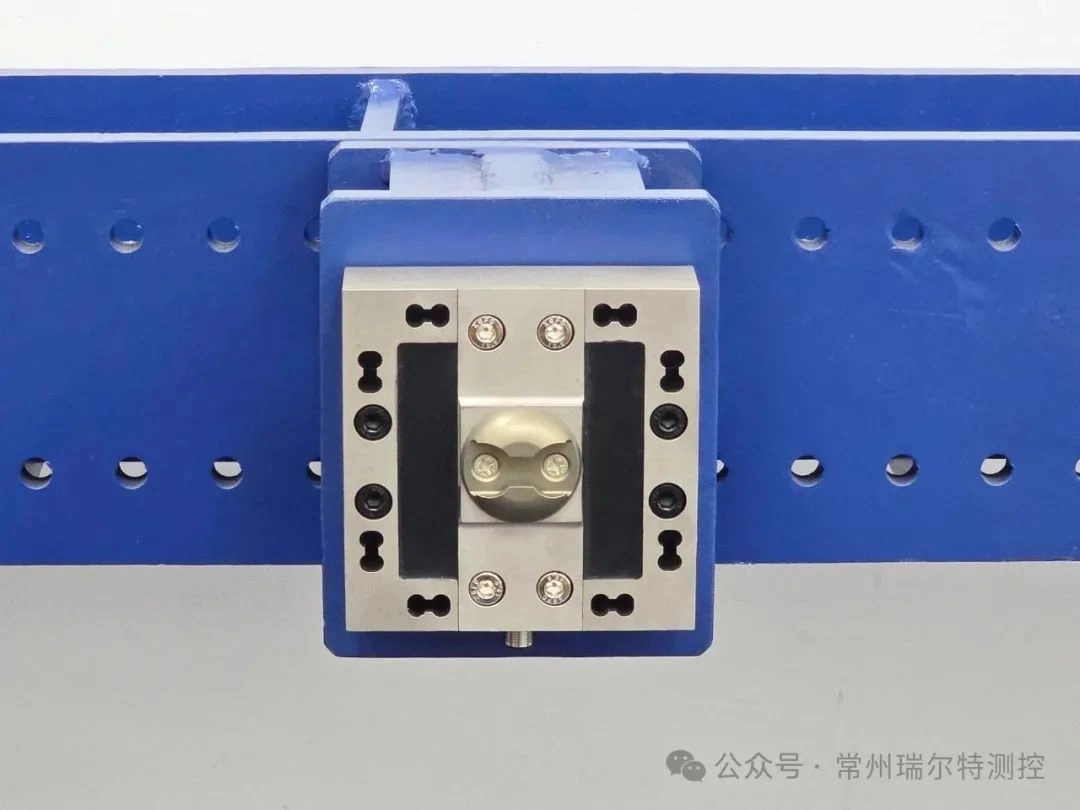
Индустриални приложения | Приложение на 48-каналната високопрецизна 3D система за наблюдение на силата на Right в системите за 3D събиране на сила на Cargo Net на самолета
На 10 000 метра мрежите за товари понасят не само тежестта на товара, но и тежките предизвикателства на турбулентния удар и бързите центробежни сили. Когато товарен самолет лети през голяма надморска височина, товарната мрежа не само издържа теглото на 20 тона товар, но също така е изправена пред триизмерен удар и разкъсване.
-
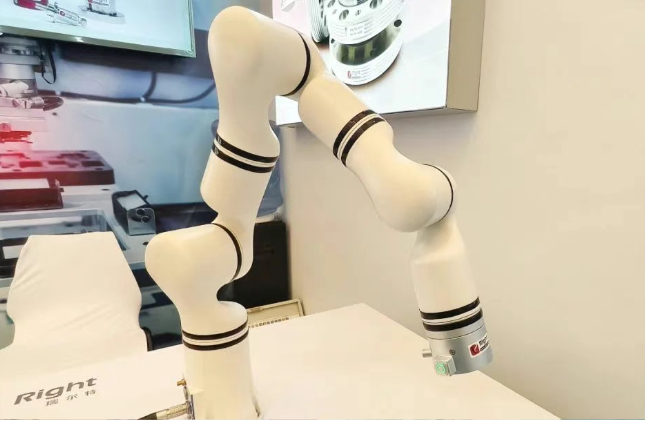
Прецизно усещане и интелигентно шофиране | Changzhou Right блести с иновативни сензорни решения на AHTE 2025
От 9 до 11 юли 2025 г. 18-то Шанхайско международно изложение за промишлено сглобяване и трансмисионни технологии (AHTE 2025), което привлече много внимание в областта на глобалната индустриална автоматизация и интелигентното сглобяване, се проведе успешно в Новия международен експо център в Шанхай.
-
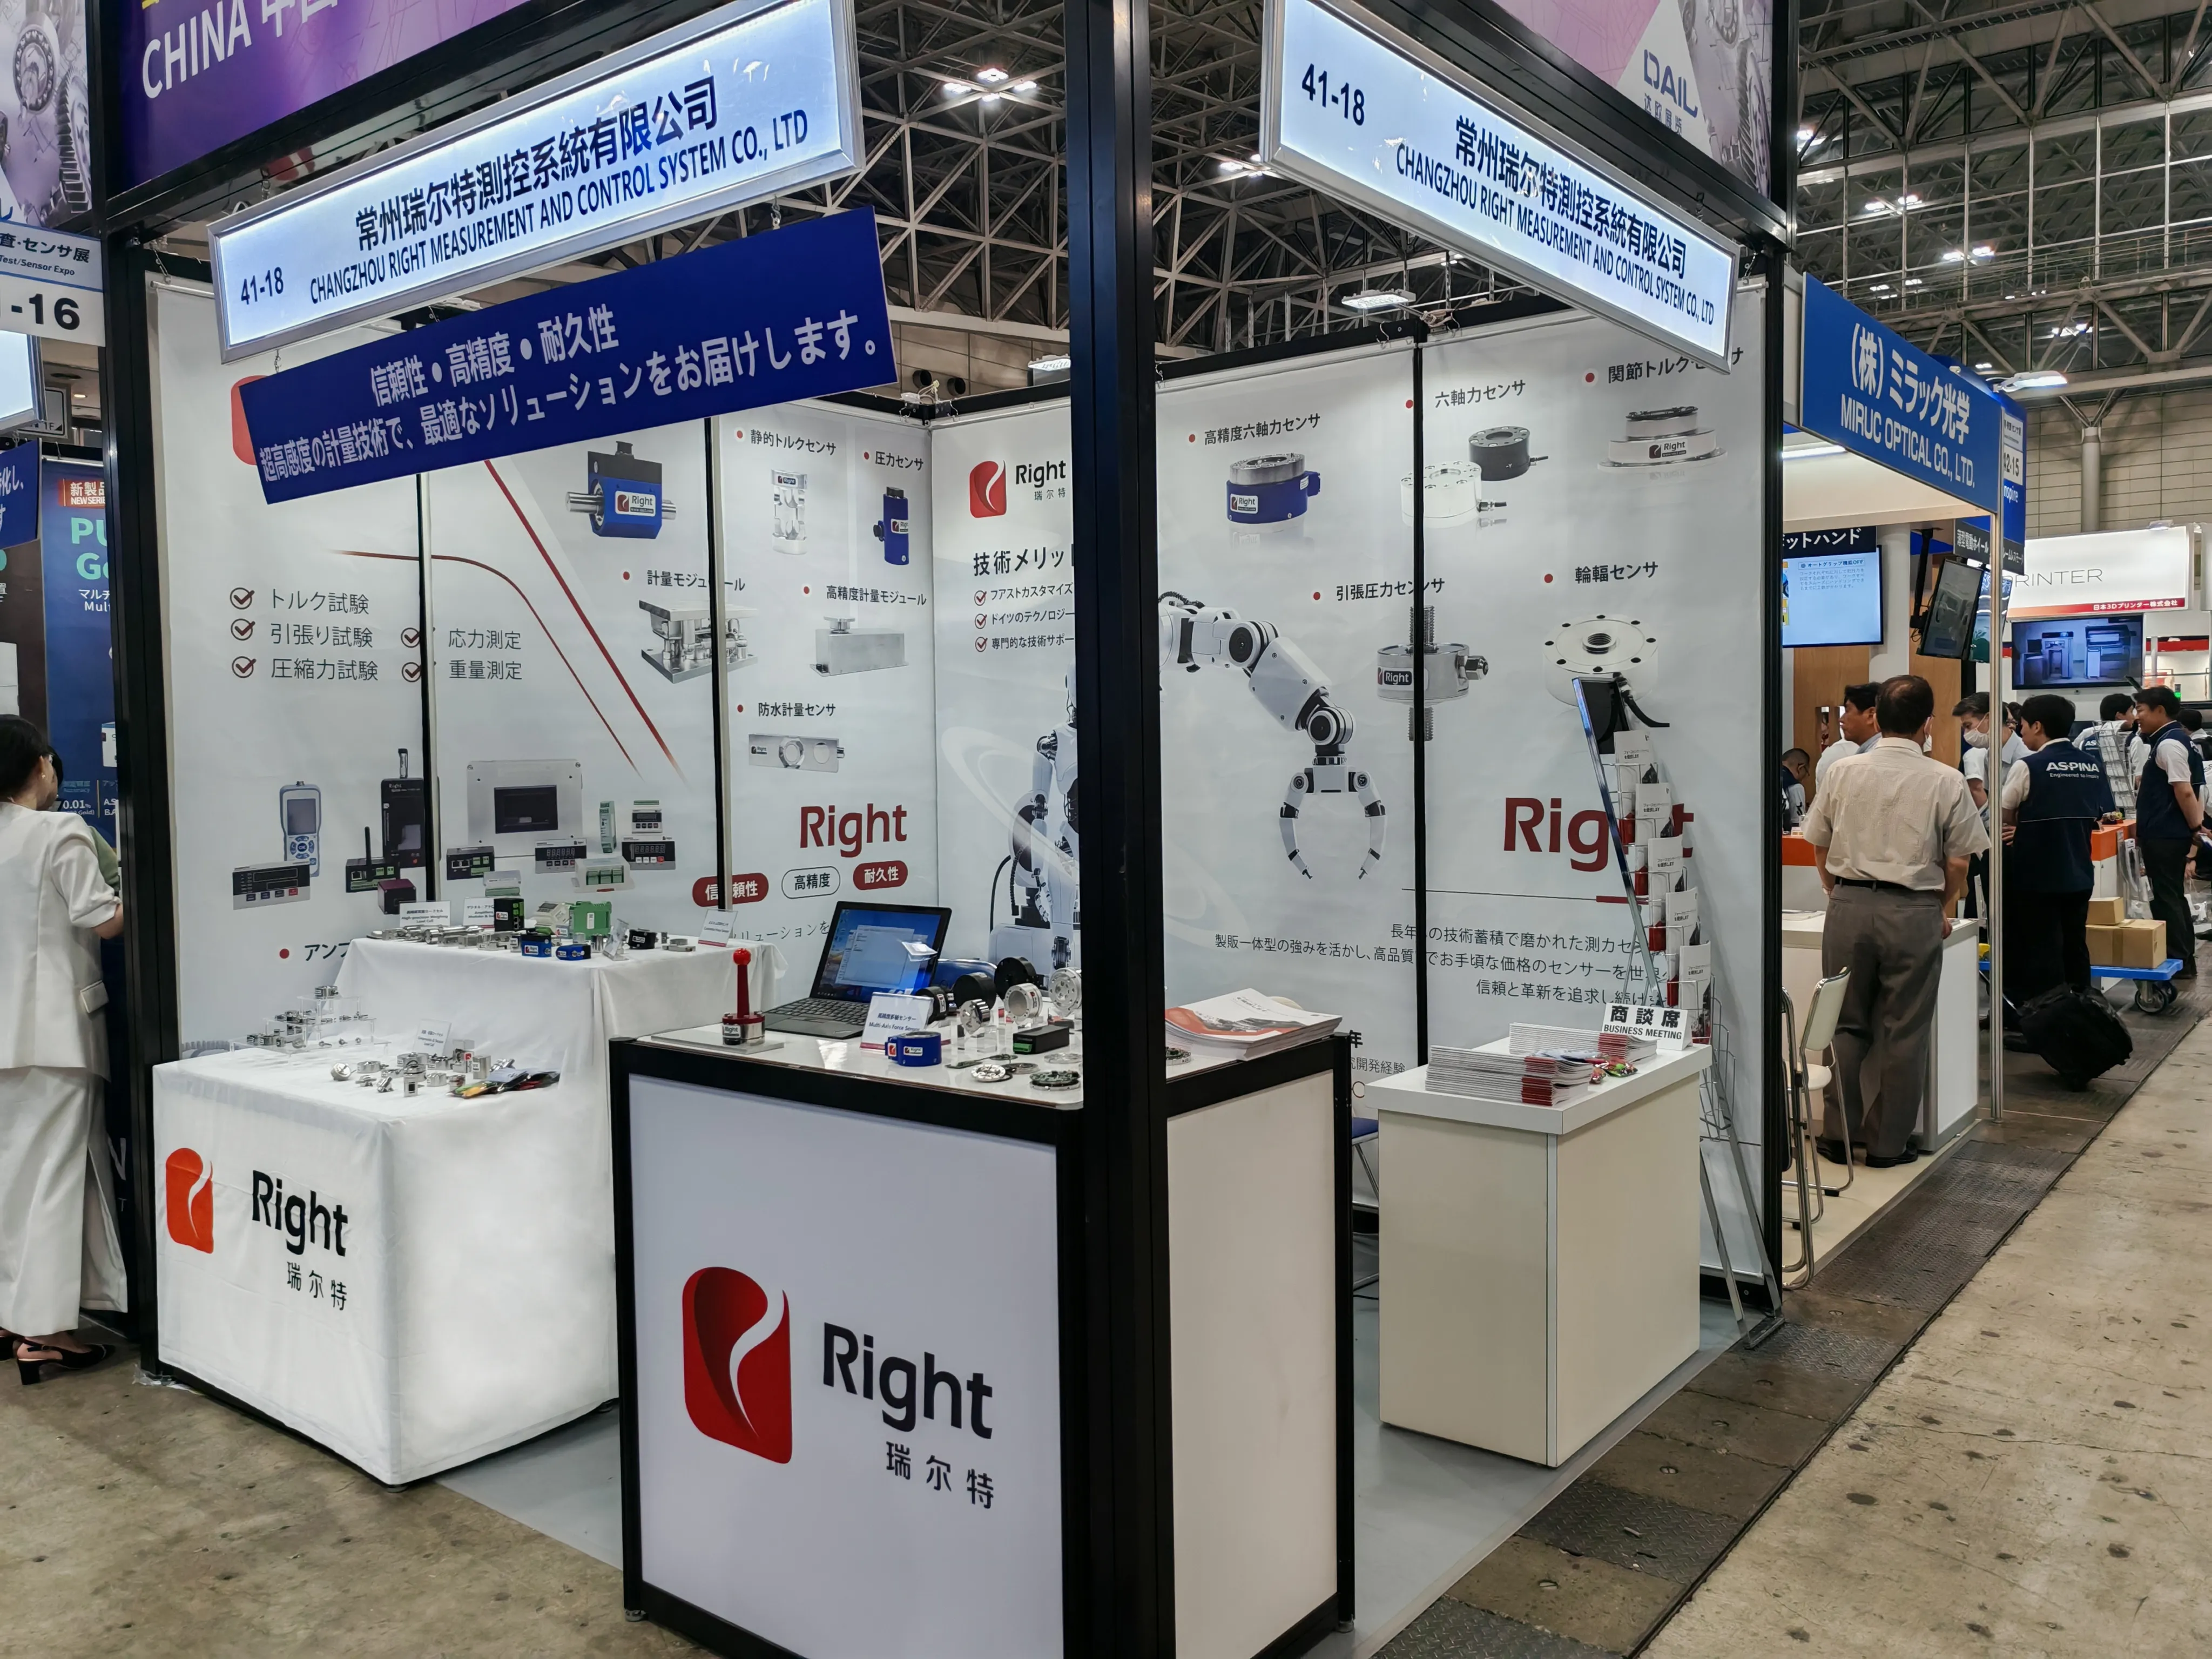
Преглед на изложбата | Changzhou Right успешно се появи на 30th ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo и участва в Asian Manufacturing Event
Преглед на изложбата | Changzhou Right успешно се появи на 30th ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo и участва в Asian Manufacturing Event
-
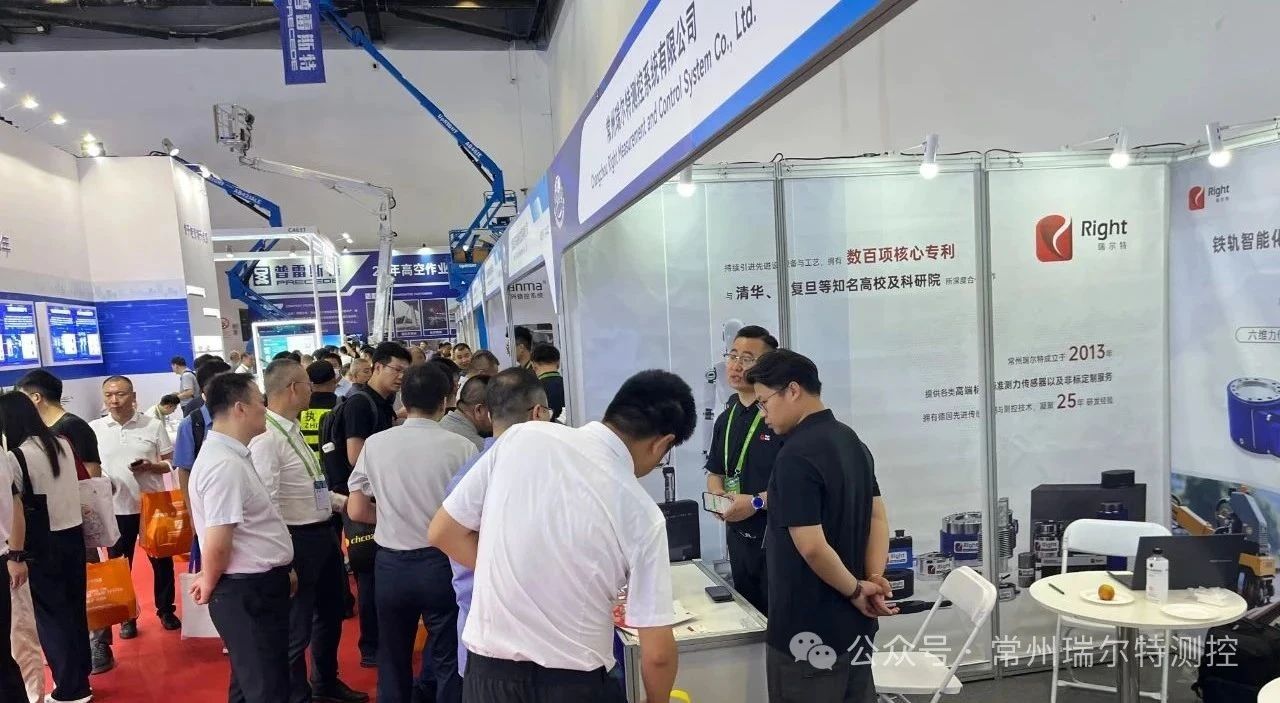
Преглед на изложбата | Changzhou Right блести на 17-то Китайско международно изложение за модерни железопътни технологии и оборудване, обновява сензорната технология и ескортира бъдещето на железопътната безопасност и интелигентност
Пекин, 8 юли 2025 г. —— 17-то Китайско международно изложение за модерни железопътни технологии и оборудване (MODERN RAILWAYS), най-голямото и международно влиятелно събитие в железопътната индустрия в Азия, беше тържествено открито в Китайския национален конгресен център в Пекин.
-
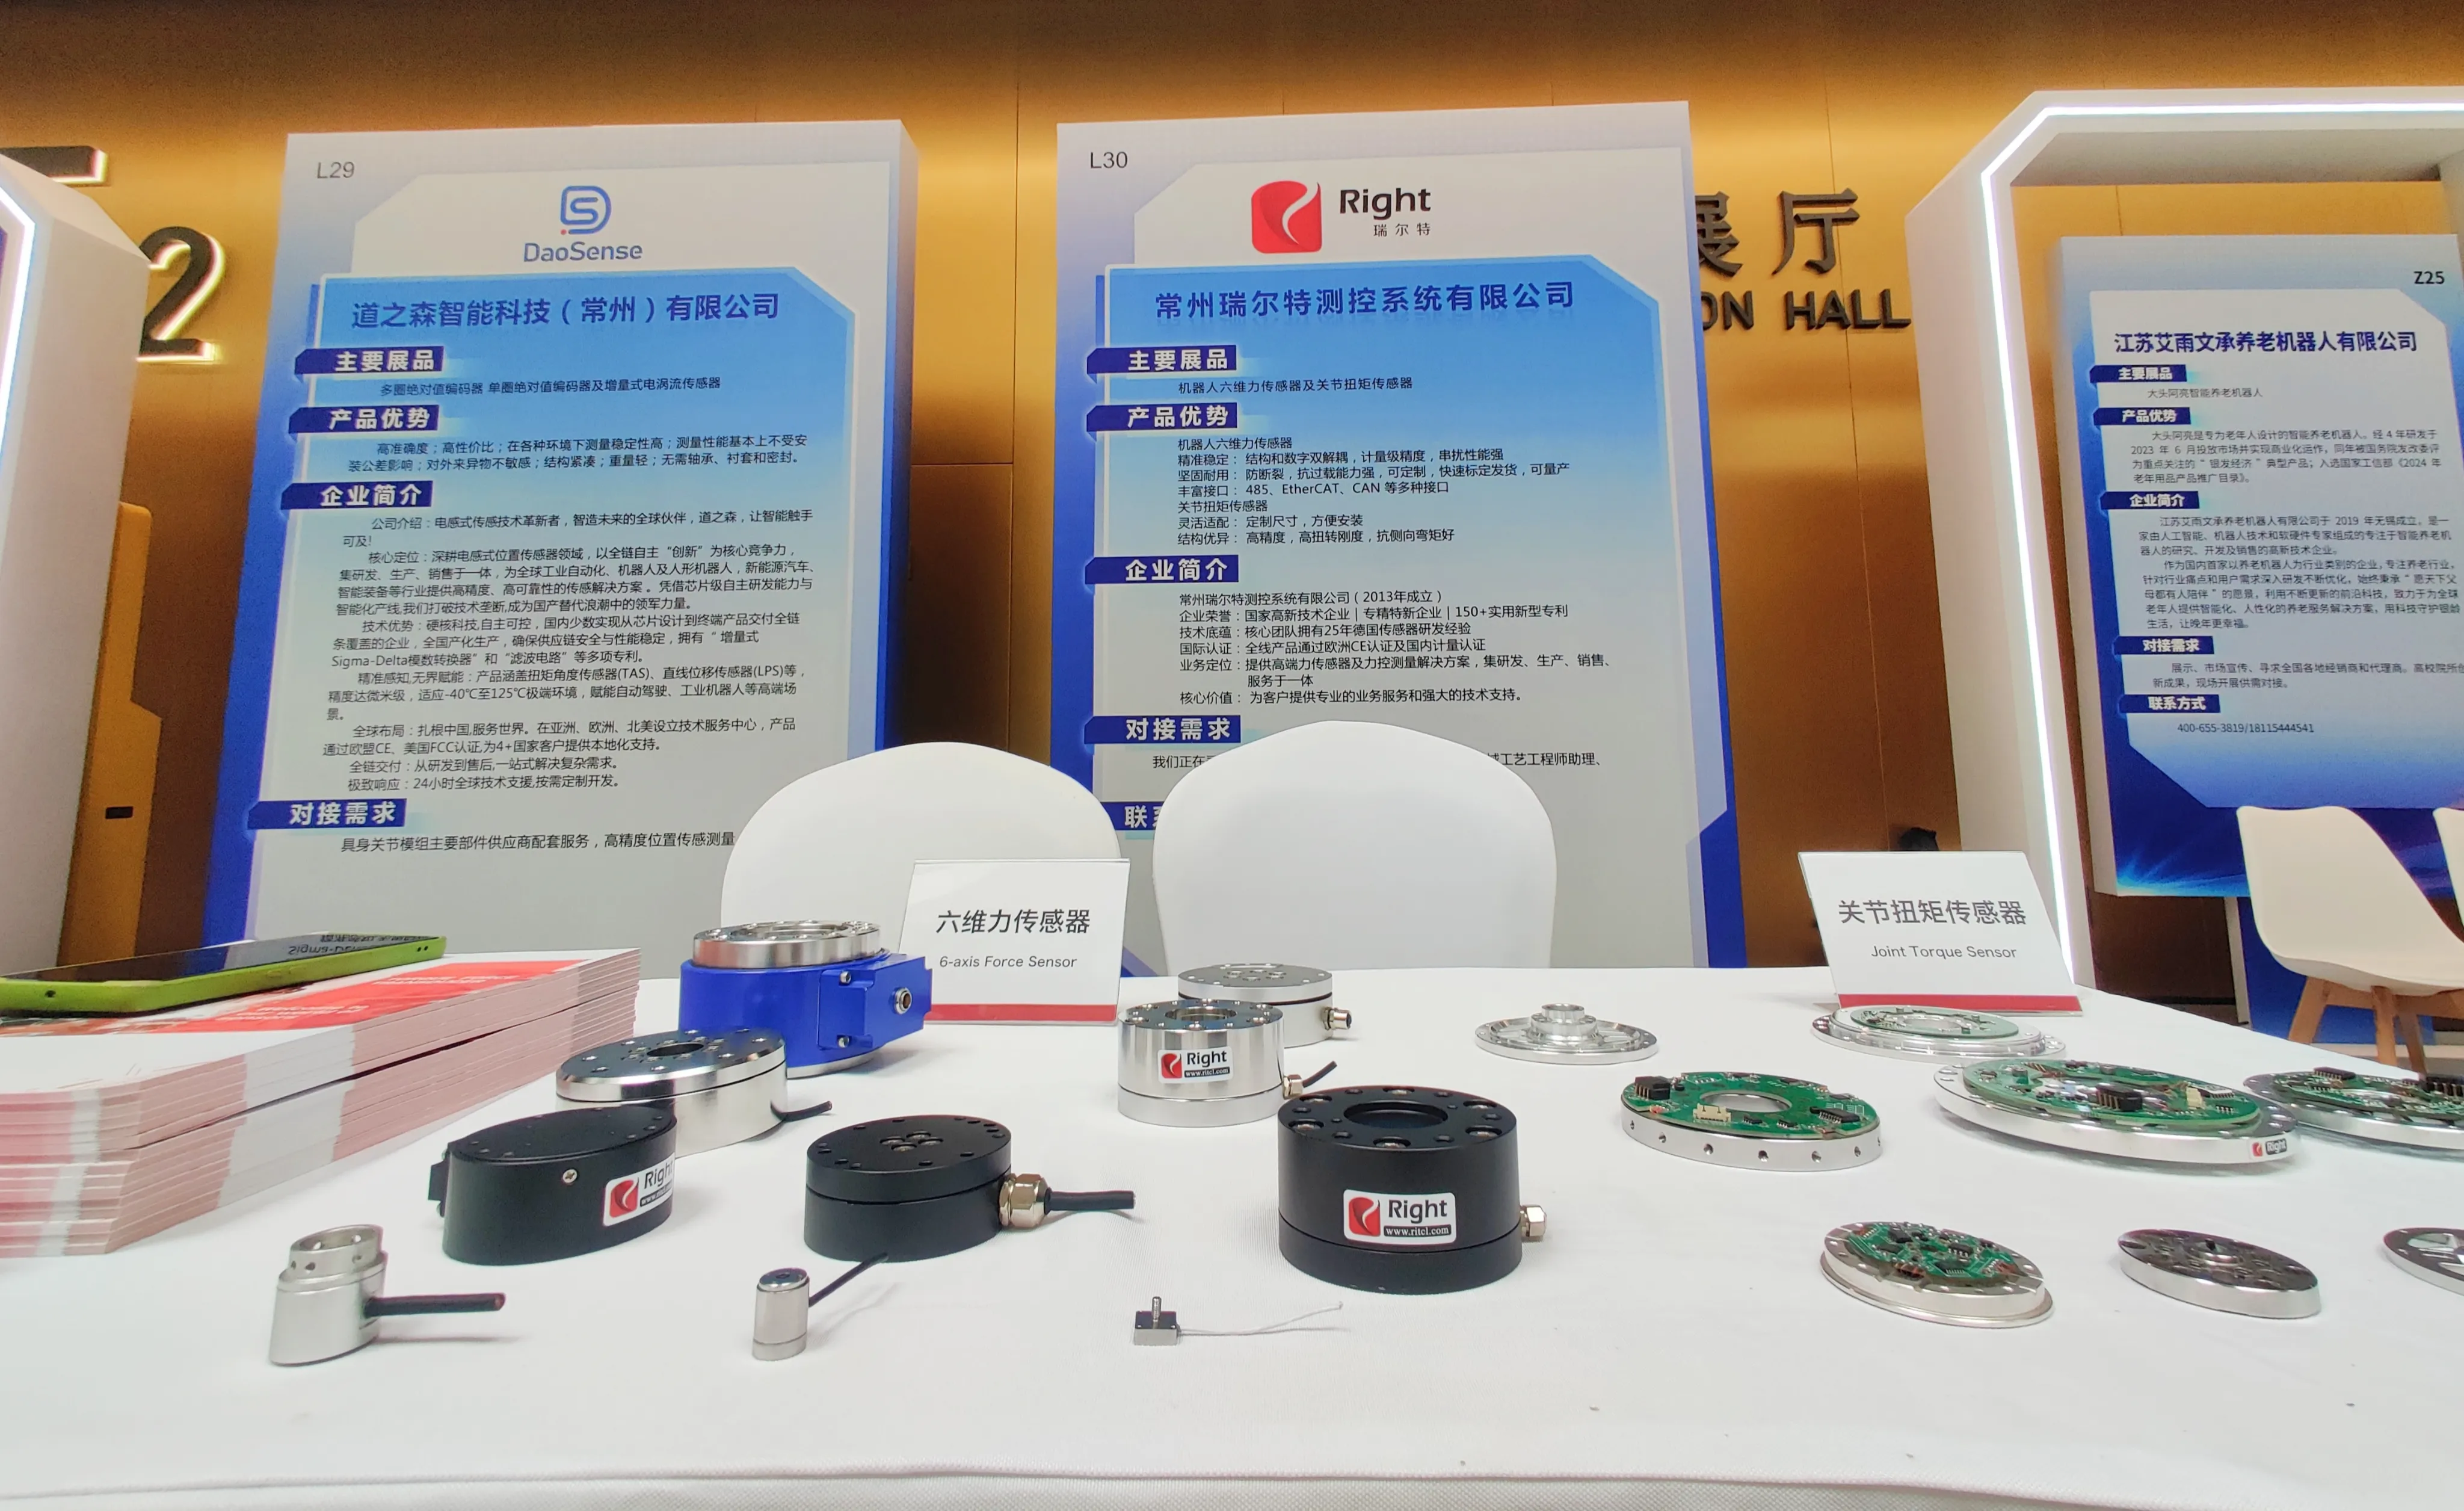
Упълномощавайки прецизното възприятие, Changzhou Right се обединява с Jiangsu Embodied Intelligent Robot Industry Alliance, за да стартират съвместно нова ера на AI+Robots!
Упълномощавайки прецизното възприятие, Changzhou Right се обединява с Jiangsu Embodied Intelligent Robot Industry Alliance, за да стартират съвместно нова ера на AI+Robots!
-

29-ТО МЕЖДУНАРОДНО ИЗЛОЖЕНИЕ ЗА ТЕХНОЛОГИИ ЗА МАШИНИ, МЕТАЛООБРАБОТВАНЕ И АВТОМАТИЗАЦИЯ
Горещо ви каним в Малайзия METALTECH & AUTOMEX
-
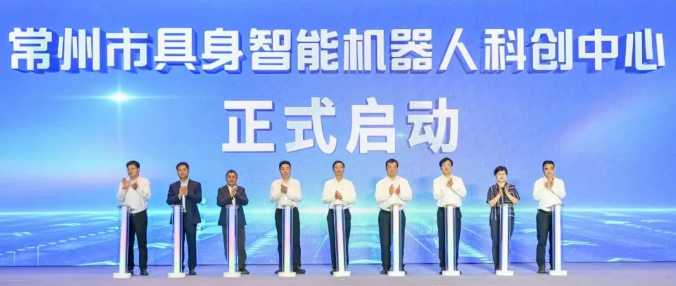
Changzhou Embodied Intelligent Robot Science and Technology Innovation Center и Right Key Project се установиха в Wuhan High-tech
Интелигентното производство в Чанжу, „Човек и машина“ вървят ръка за ръка. На 29 април се проведе събитието за интеграция и укрепване на индустриалната верига „Стотици събития и хиляди предприятия“ в Changzhou-1028 Robot Special Event. Много авторитетни експерти в областта на роботиката в цялата страна и повече от 300 представителни предприятия в страната и чужбина се събраха в Wuhan High-tech, за да получат представа за тенденциите на развитие, да свържат висококачествени ресурси, да насърчат технологичните иновации, да споделят нови възможности за въплътен интелект и да работят заедно за ново бъдеще на цифрова и реална интеграция.
-
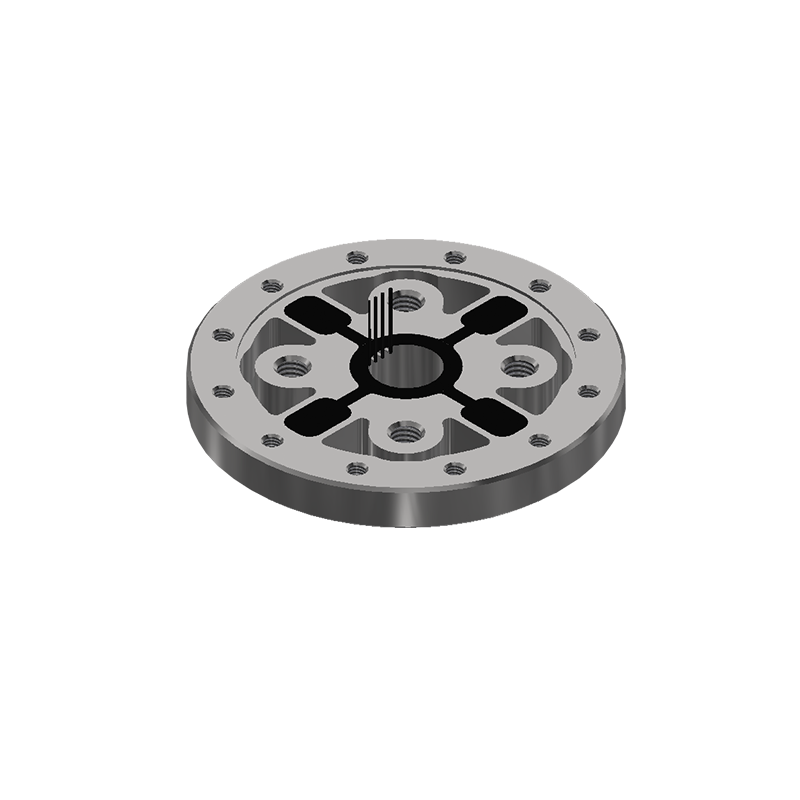
Проучване на приложенията на сензори за въртящ момент на ставите на роботи в съвременната автоматизация
Тъй като технологията на роботиката продължава да напредва, прецизността и отзивчивостта стават все по-важни. Един компонент, който играе решаваща роля в тази еволюция, е сензорът за въртящ момент на ставата на робота – устройство, което измерва въртящия момент или силата на въртене в ставата на робота. Тези сензори са от съществено значение за подобряване на производителността, безопасността и ефективността на съвременните роботизирани системи.
-
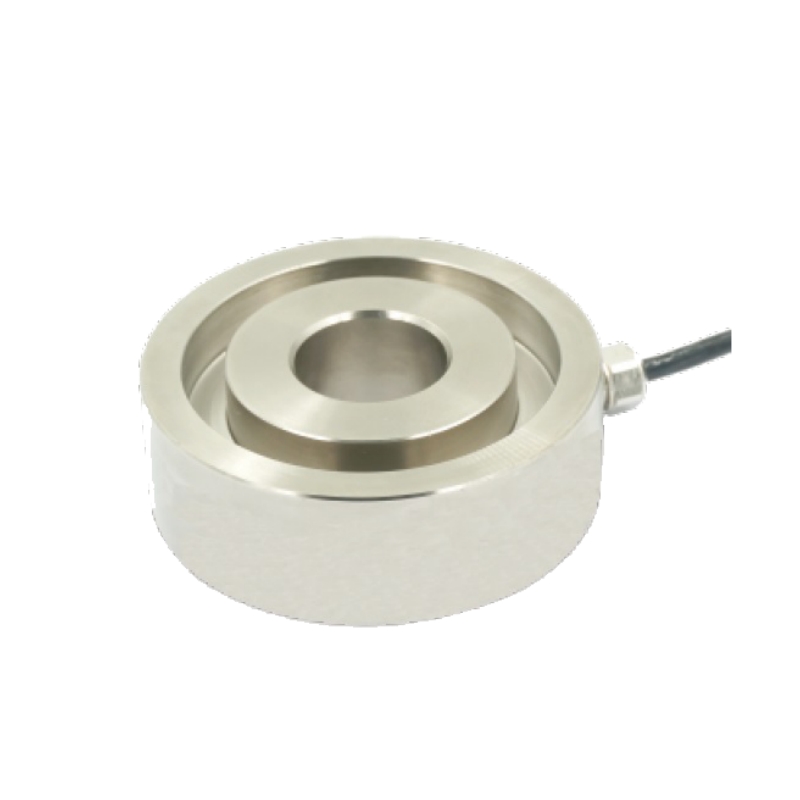
Какво открива сензорът за сила? Разбиране на неговата роля в съвременните технологии
В днешния все по-автоматизиран и ориентиран към прецизност свят сензорите за сила играят жизненоважна роля в широк спектър от индустрии. Но какво точно открива сензорът за сила и защо е толкова критичен компонент в съвременните машини и устройства?
-
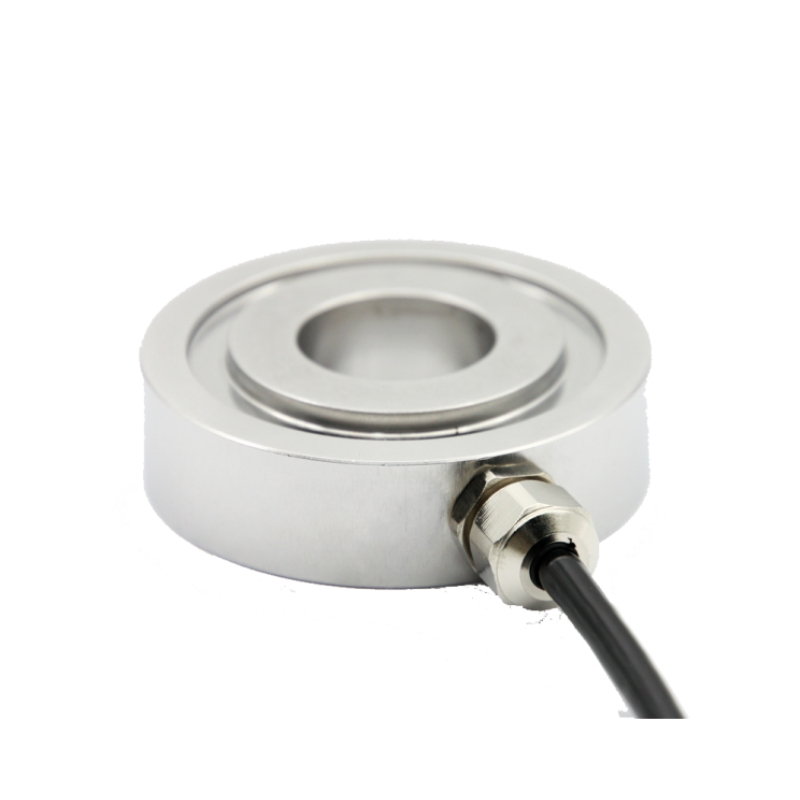
Какво представлява пръстеновиден сензор за сила?
В областта на индустриалната автоматизация, роботиката и прецизното инженерство точното измерване на силата е от съществено значение. Сред различните технологии за отчитане на сила пръстеновидният сензор за сила се откроява поради своята компактна структура и висока чувствителност. Но какво точно представлява пръстеновидният сензор за сила и как работи?
-
Каква е разликата между сензор за сила и сензор за налягане
Тъй като интелигентните системи, роботиката и индустриалната автоматизация стават все по-сложни, сензорите заемат централно място в осигуряването на прецизност, безопасност и ефективност. Сред най-често използваните видове са сензори за сила и сензори за налягане. Докато тези термини често се използват взаимозаменяемо, те изпълняват различни функции и са предназначени за различни измервателни цели. И така, какво точно ги отличава?
-

2-осов сензор за сила срещу 3-осов сензор за сила: Кой е най-подходящ за вашето приложение?
В ерата на интелигентното производство, роботиката и прецизното тестване, сензорите за сила играят жизненоважна роля при улавянето на данни в реално време за контрол и анализ. Сред най-широко използваните видове са 2-осни и 3-осни сензори за сила. Но как се различават и кой е по-добрият избор за вашето конкретно приложение?
-
Как работи сензорът за сила с двоен обхват?
В съвременните високопрецизни инженерни и индустриални среди точното измерване на силата е от решаващо значение. Един от най-универсалните инструменти, разработен, за да отговори на тази нужда, е сензорът за сила с двоен обхват. Но как точно работи този усъвършенстван сензор и защо е все по-предпочитан в приложенията в роботиката, медицинските устройства и автоматизираните системи за тестване?
-
Как да изберем сензор за налягане на опън?
Когато избирате сензор за напрежение, първо трябва да определите каква сила се измерва. Сензорите за сила се разделят на механична сила и пневматична (хидравлична) сила.
-
Принцип на работа на сензора за налягане
Сензорът за налягане всъщност получава все повече и повече внимание поради своята проста структура, отлична линейност и стабилност и висока точност на изхода.
-
Споделяне на знания за сензорите за въртящ момент
В момента сензорът за въртящ момент може да бъде разделен на два вида: контактен и безконтактен. Безконтактният сензор за въртящ момент се нарича още плъзгащ се сензор за променлив въртящ момент.
-
Какво е сензор за сила? Какви са неговите видове?
Силата е пряката причина за промяната в движението на материята. Сензорите за сила могат да откриват механични величини като напрежение, теглене, налягане, тегло, въртящ момент, вътрешно напрежение и напрежение.


